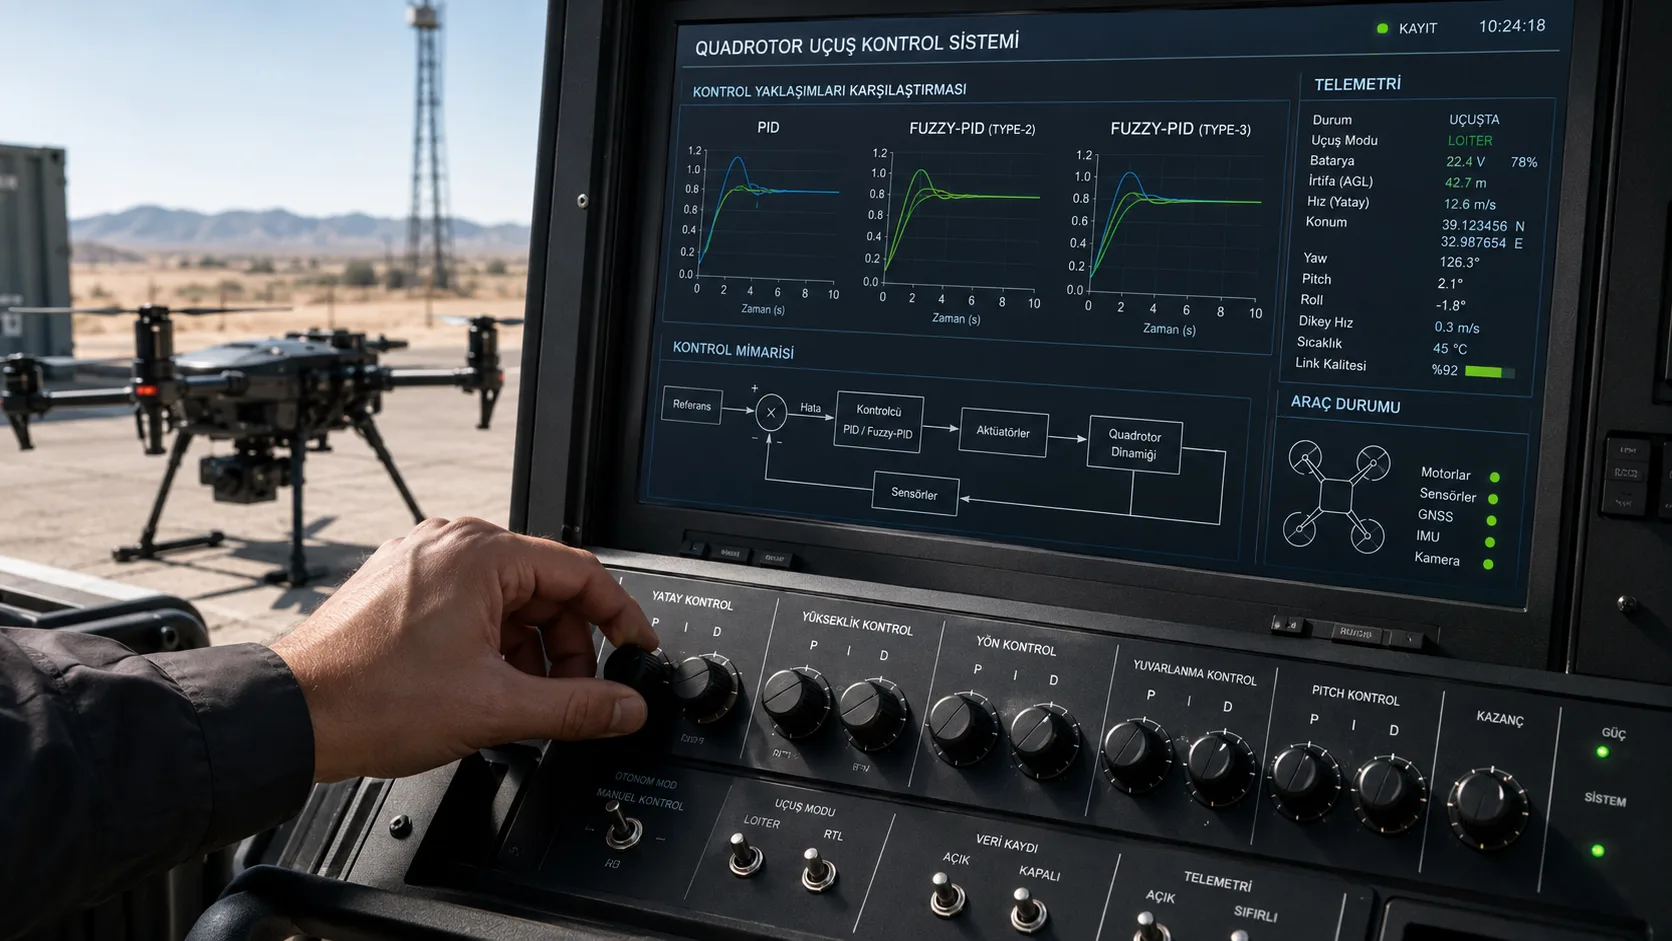
PID'den Interval Type-3 Fuzzy-PID'e: Belirsizliği Modellemenin Bedeli ve Getirisi
Kontrol mühendisliğinde PID, çok iyi bir çözüm olduğu için değil, çoğu durumda yeterince iyi olduğu için yüz yıldır ayakta. Üç terim, üç katsayı, anlaşılır davranış, kolay ayarlama. Bir mühendislik çözümünün ideali budur.
Buna rağmen bir quadrotorun kontrolünde PID'in sınırına hızla varılır. Nedeni PID'in zayıflığı değil, problemin doğasıdır: PID sabit bir dünya varsayar, quadrotor ise sabit değildir.
Bu yazı, o varsayımın nerede kırıldığını ve bulanık mantık tabanlı kontrolcülerin (özellikle Tip-2 ve Tip-3'ün) bu kırılmayı nasıl ele aldığını anlatıyor. Yürüttüğüm yüksek lisans tez çalışmasının konusu da tam olarak bu karşılaştırma.
PID'in sessiz varsayımı
Bir PID kontrolcü, hatayı üç şekilde işler: şu anki hata (oransal), biriken hata (integral) ve hatanın değişim hızı (türev). Bu üç terimin katsayıları, sistemin belirli bir çalışma noktası etrafındaki davranışına göre ayarlanır.
Buradaki sessiz varsayım şudur: sistem, ayarlandığı noktanın etrafında kalacak.
Bir quadrotorda bu varsayım şu nedenlerle bozulur:
- Kütle değişir. Yük alınıp bırakılır. Kütle değiştiğinde eylemsizlik momenti de değişir.
- Batarya boşalır. Gerilim düştükçe aynı komut daha az itki üretir. Uçuşun başındaki kontrolcü kazancı, sonunda etkin olarak farklıdır.
- Aerodinamik koşullar değişir. Yer etkisi, rüzgâr, ileri uçuş hızındaki gövde etkileşimi.
- Çalışma noktası doğrusal değildir. Askıdaki dinamik ile agresif manevra sırasındaki dinamik aynı sistem değildir.
Klasik yaklaşım burada kazanç çizelgeleme (gain scheduling) yapmaktır: çalışma noktasına göre farklı katsayı setleri arasında geçiş. Bu işe yarar ama iki bedeli vardır: geçiş noktalarını elle tanımlamak zorundasınız ve geçişlerin kendisi süreksizlik yaratır.
Bulanık mantık ne getirir?
Bulanık mantık, "eğer hata büyükse ve hata artıyorsa, kazancı artır" gibi kuralları matematiksel olarak ifade etmenin bir yoludur. Kritik nokta "büyük" kelimesinin keskin bir eşik olmamasıdır: bir değer, aynı anda hem "orta"ya hem "büyük"e kısmi üyelikle ait olabilir.
Fuzzy-PID yapısında kontrolcü PID kalır; değişen şey katsayıların nasıl belirlendiğidir. Bulanık bir çıkarım motoru, anlık hata ve hata değişimine bakarak PID katsayılarını sürekli biçimde ayarlar. Yani kazanç çizelgeleme yaparsınız ama süreksiz sıçramalar olmadan ve kuralları mühendislik diliyle yazarak.
Kazancı: doğrusal olmayan davranışa uyum, çalışma noktası kaymasına dayanıklılık. Bedeli: ayarlanacak parametre sayısı artar ve kararlılık analizi zorlaşır.
Type-1'in sınırı: belirsizliğin belirsizliği
Klasik (Tip-1) bulanık sistemlerde bir üyelik fonksiyonu kesin bir eğridir. "Hata büyüktür" ifadesinin üyelik derecesi, örneğin 0.7'dir, tam olarak 0.7.
Buradaki ince problem şu: üyelik fonksiyonunun kendisini nereden biliyorsunuz?
Onu da siz tasarladınız, gürültülü ölçümlere ve mühendislik sezgisine dayanarak. Yani sistemin belirsizliğini modellemek için kullandığınız aracın kendisi belirsizdir. Tip-1 bulanık mantık, bu ikinci düzey belirsizliği ifade edemez.
Tip-2 bulanık kümeler tam olarak bunu çözmek için önerildi: üyelik derecesi tek bir sayı değil, bir aralıktır. "Hata büyüktür" ifadesinin üyeliği 0.6 ile 0.8 arasındadır. Bu aralığa literatürde belirsizlik ayak izi (footprint of uncertainty) deniyor. Interval Type-2 ise bu aralığın içindeki dağılımı düzgün kabul ederek hesap yükünü yönetilebilir seviyede tutan yaygın varyanttır.
Tip-3 bir adım daha ileri gider: ikincil üyelik fonksiyonunun kendisinin de belirsiz olduğunu modeller. Yani belirsizliğin belirsizliğinin belirsizliği. Kulağa akademik bir sonsuz döngü gibi geliyor (ve haklı bir eleştiri), ama gürültünün karakterinin de zamanla değiştiği sistemlerde (sensör kayması, sıcaklık etkisi, yaşlanan donanım) ölçülebilir bir kazanç sağladığına dair literatürde giderek artan bir bulgu var.
Bedel: hesaplama maliyeti
Bu, işin gözden kaçırılan tarafı ve gömülü sistem tarafında çalışan herkesin ilk sorduğu soru.
Tip-2 ve Tip-3 sistemlerde tip indirgeme (type reduction) adı verilen bir adım vardır: aralık değerli çıktıyı tek bir sayıya indirmek. Bu adım, klasik bulanık çıkarımdan belirgin biçimde pahalıdır. Karnik-Mendel ve türevi algoritmalar iteratiftir; iterasyon sayısı üyelik fonksiyonu sayısıyla artar.
Bir uçuş kontrol döngüsünün mikrodenetleyicide birkaç yüz hertz ile birkaç kilohertz arasında kapanması gerektiğini düşünürsek, bu maliyet teorik bir kaygı değil, doğrudan bir tasarım kısıtıdır. Literatürdeki pek çok çalışma bu yüzden basitleştirilmiş tip indirgeme yöntemleri üzerine kuruludur.
Mühendislik sorusu şudur: artan hesap yükü, kazanılan performansa değiyor mu? Ve bu sorunun cevabı sisteme, göreve ve donanıma göre değişir. Genel bir "evet" ya da "hayır" yoktur; ölçmek gerekir.
Neden enerji verimliliği üzerinden ölçmek anlamlı?
Kontrolcü karşılaştırmaları genellikle yerleşme zamanı, aşım ve kararlı hal hatası üzerinden yapılır. Bunlar doğru metriklerdir ama bir quadrotor için eksiktir.
Çünkü bir multirotorun en sert kısıtı uçuş süresidir ve uçuş süresini belirleyen şey enerji tüketimidir. Kontrolcünün enerji tüketimi üzerindeki etkisi doğrudandır: gereksiz kontrol eforu, motor komutlarındaki yüksek frekanslı hareketlilik ve sürekli düzeltme, bataryayı harcar. İki kontrolcü aynı yörüngeyi aynı hassasiyetle takip edebilir ama biri belirgin biçimde daha fazla enerji harcayabilir.
Bu yüzden karşılaştırmaya enerji metriğini koymak, akademik bir zarafet değil, operasyonel anlamı olan tek metriklerden biri. Sahada kimse yerleşme zamanının milisaniyesini konuşmaz; herkes uçuş süresinin dakikasını konuşur.
Karşılaştırmayı dürüst yapmanın şartları
Bu tür bir çalışmanın en kolay hatası, kendi önerdiğiniz kontrolcüyü kazandırmaktır. Bunu istemeden yapmak çok kolaydır. Dürüst bir karşılaştırma için gereken asgari şartlar:
- Referans kontrolcü ciddiye alınarak ayarlanmalı. Kötü ayarlanmış bir PID'i yenmek bir sonuç değildir. Literatürde en sık görülen kusur budur.
- Ayarlama yöntemi tüm kontrolcüler için aynı olmalı. Birini elle, diğerini optimizasyon algoritmasıyla ayarlarsanız karşılaştırdığınız şey kontrolcü değil, ayarlama yöntemidir.
- Senaryo çeşitliliği olmalı. Tek bir adım cevabı hiçbir şey kanıtlamaz. Askı, yörünge takibi, bozucu altında tutunma, kütle değişimi, batarya düşüşü; hepsi.
- Hesaplama maliyeti raporlanmalı. Gerçek zamanlı çalışamayan bir kontrolcünün performans üstünlüğü akademik bir dipnottur.
- Aynı simülasyon ortamı ve aynı araç modeli kullanılmalı. 6-DOF model ve SITL ortamı bu şartı sağlamanın en pratik yolu; kontrolcü dışında hiçbir şey değişmediğinden emin olursunuz.
Kapanış
Bu konunun beni ilgilendiren tarafı sadece teorik değil.
Bir Ar-Ge programında sürekli aynı soruyla karşılaşırsınız: daha karmaşık çözüm, karmaşıklığını hak ediyor mu? Tip-3 bulanık kontrolcü bu sorunun somut bir örneği. Cevabı "kulağa gelişmiş geliyor" değil; ölçülmüş performans farkı, ölçülmüş hesap maliyeti ve gerçek donanımda çalışabilirlik.
Aynı soru, kontrolcü yerine mimari, süreç veya araç koyduğunuzda da geçerlidir. Karmaşıklığı savunmanın tek meşru yolu, onu ölçmektir.
Bu yazı, Gazi Üniversitesi Bilişim Sistemleri tezli yüksek lisans programında yürüttüğüm tez çalışmasının konusuyla ilgilidir. Görüşler şahsıma aittir.
İlgili İçerikler
 Yazı
Savunma Ar-Ge'sinin Önümüzdeki Beş Yılı: Program Yönetimi Neyi Değiştirmek Zorunda?
Otonomi, sürü kabiliyeti, düşük maliyetli sarf edilebilir sistemler ve yazılım tanımlı platformlar. Bu dört yönelimin ortak özelliği, hepsinin mevcut program yönetimi pratiklerini zorlaması. Değişmesi gereken beş şey.
 Yazı
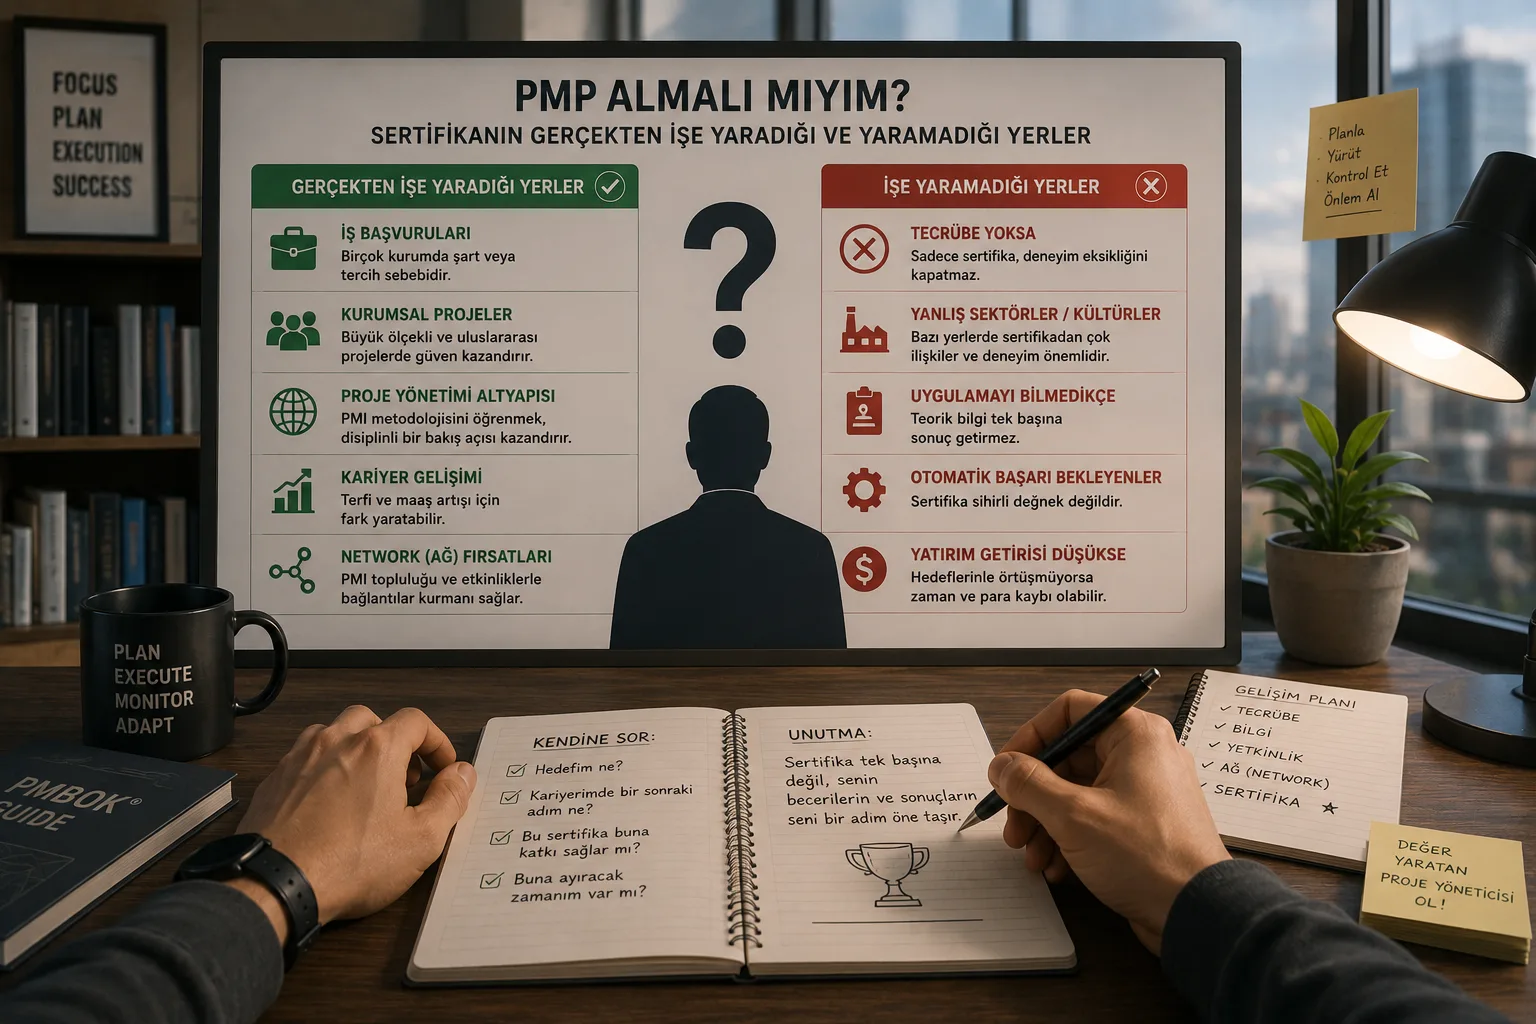
PMP Almalı mıyım? Sertifikanın Gerçekten İşe Yaradığı ve Yaramadığı Yerler
PMP hakkında iki uç görüş var: kariyeri değiştirir ve tamamen kâğıttır. İkisi de yanlış. Sertifikanın ne verdiği, ne vermediği, kimin alması gerektiği ve almaya değmeyen durumlar.
 Yazı
"Buraya Yapay Zekâ Koyalım" Demeden Önce Sorulacak Altı Soru
Otonomi ve görüntü işleme, savunma ve endüstriyel projelerde en hızlı büyüyen talep başlığı. Ama pek çok projede yapay zekâ bir çözüm olarak değil, tanımlanmamış bir problem olarak ekleniyor. Karar öncesi sorulması gereken altı soru.